
Todo perforador direccional conoce la sensación: estás deslizando con el motor, la sarta no gira, el peso no llega a la barrena y cada metro cuesta el doble. Sabes que lo que necesitas es curvar, pero lo que obtienes es fricción, un agujero con escalones y un torque que se acumula. Los sistemas rotatorios direccionales (RSS, por sus siglas en inglés) nacieron para resolver exactamente eso: curvar el pozo sin dejar de girar la sarta.
El problema que resuelve un RSS
Con un motor de fondo con codo, el pozo cambia de rumbo cuando la sarta deja de rotar y el codo apunta hacia donde queremos ir. A ese modo le llamamos deslizar. Funciona, pero tiene tres costos conocidos: la sarta no gira, así que limpiar el agujero y transmitir peso a la barrena se vuelve más difícil; la fricción crece con la longitud del tramo deslizado; y la trayectoria queda con más ondulación.
El RSS cambia la lógica: la sarta rota todo el tiempo y la herramienta, cerca de la barrena, decide en qué dirección la lleva. Lo que ganamos, en general, es un agujero más limpio y más liso, menos arrastre, mejor control de la trayectoria y la posibilidad de llegar más lejos. Por eso se volvió casi estándar en pozos de alcance extendido, horizontales largos y en cualquier lugar donde cada hora de equipo cuesta caro, como los equipos marinos.
Cómo funciona: empujar o apuntar
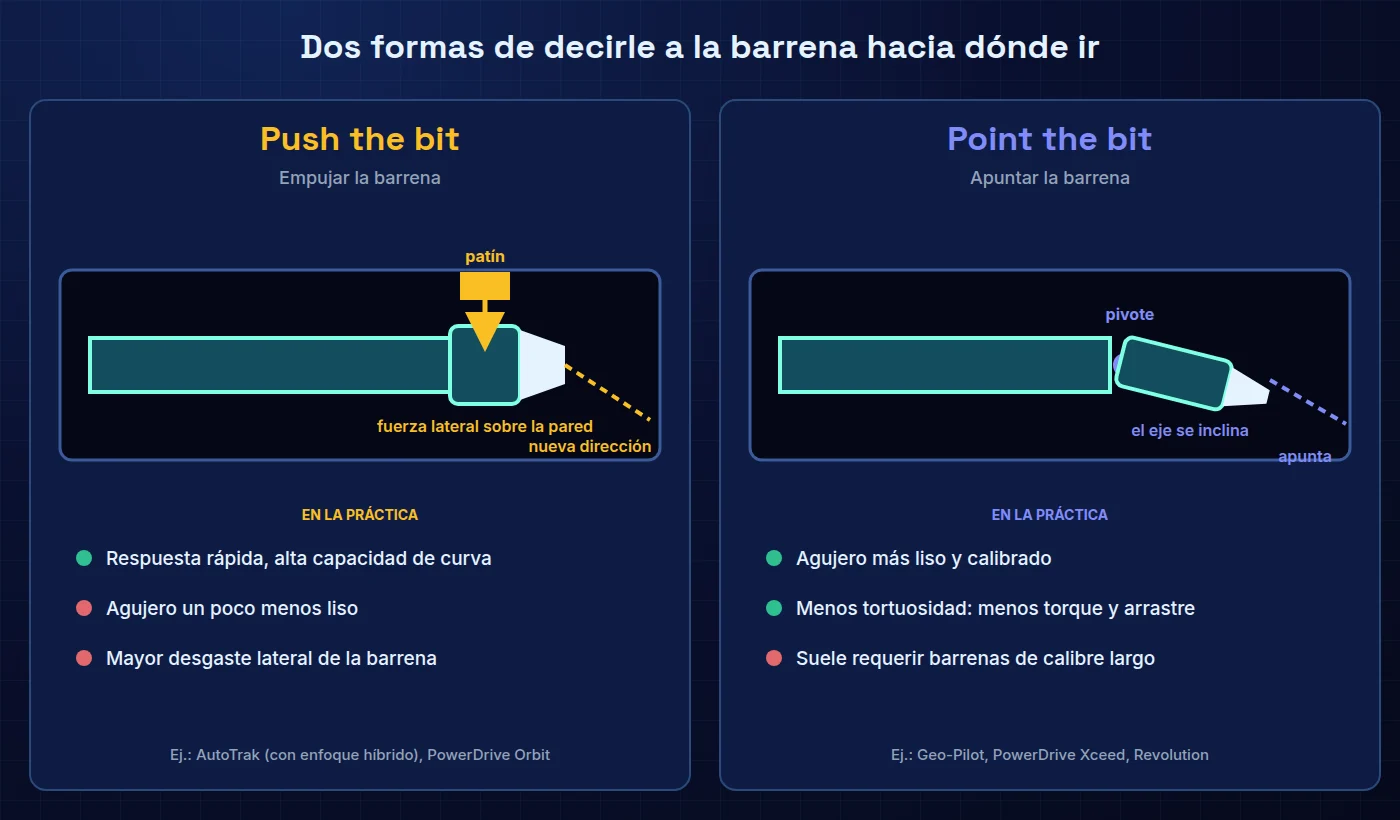
Casi todos los RSS caen en una de dos familias, y entender la diferencia explica mucho de lo que se ve en el piso.
Push the bit (empujar la barrena)
La herramienta aplica una fuerza lateral contra la pared del pozo para empujar la barrena hacia el lado opuesto. En la práctica son patines (o costillas) que se extienden en una posición relativa preferente mientras el resto de la sarta gira. Suele dar buena capacidad de curva y respuesta rápida; a cambio, el agujero puede quedar un poco menos liso y la barrena trabaja con más corte lateral.
Point the bit (apuntar la barrena)
Aquí no se empuja la pared: se inclina el eje de la barrena respecto al resto de la herramienta, de modo que la barrena apunta hacia donde queremos ir y corta de forma casi axial. El resultado típico es un agujero más liso, menos tortuoso y con menos torque y arrastre. La contrapartida es que la capacidad de curva suele ser menor que en un push-the-bit y que los sistemas de este tipo requieren barrenas de calibre largo.
En el mercado actual las fronteras se difuminan: hay sistemas híbridos que combinan ambos principios (por ejemplo, para lograr curvas más agresivas sin renunciar a la calidad del agujero). Que sea push, point o híbrido no dice por sí solo cuál es "mejor": depende de la geometría, la formación y la barrena.
Cómo se comanda desde superficie
Un RSS no tiene cable: se le habla con la propia perforación. El método más común es el downlink: cambias el gasto de la bomba o las rpm siguiendo un patrón que la herramienta interpreta como una instrucción (inclinación, azimut, intensidad de curva). Algunos sistemas tardan hasta alrededor de 90 segundos en recibir el comando sin detener la perforación. La respuesta vuelve a superficie por telemetría de pulsos de lodo, igual que el MWD y el LWD con los que viaja.
Dentro de la herramienta hay sensores cercanos a la barrena (inclinación, a veces azimut y rayos gamma) y un control en lazo cerrado que corrige la dirección para mantener lo programado. Algunos fabricantes hablan de mediciones de inclinación y azimut cada milisegundo y de correcciones automáticas para reducir la tortuosidad.
Las marcas del ramo
Los cuatro nombres que verás con más frecuencia en México son los de las grandes compañías de servicio. Esta tabla resume lo esencial, con datos que cada fabricante publica sobre sus sistemas:
| Compañía | Familia | Principio | Lo que la distingue |
|---|---|---|---|
| SLB | PowerDrive (Orbit, Xceed, Archer) | Orbit: push the bit. Xceed: point the bit. Archer: híbrido | Todas las partes giran con la sarta, lo que ayuda a limpiar el agujero. Archer reportó curvas de más de 17°/100 ft en pruebas de campo. |
| Baker Hughes | AutoTrak (incluye Curve Pro) | Híbrido: empuja y apunta según se necesite | Manga no rotatoria con tres costillas hidráulicas; medición cercana a la barrena con inclinación y gamma; lazo cerrado. |
| Halliburton (Sperry) | Geo-Pilot (Dirigo, Duro, XL) e iCruise Force | Geo-Pilot: point the bit. iCruise Force: RSS con motor de alto desempeño | Geo-Pilot flexiona un eje entre dos cojinetes con anillos excéntricos; Dirigo reporta hasta 10°/100 ft en agujeros grandes y 15°/100 ft en menores. |
| Weatherford | Revolution | Point the bit | Anuncia mejor calidad de agujero y una velocidad de penetración promedio 75 % mayor que los sistemas con motor en sus casos. |
Las cifras de la tabla son afirmaciones de los propios fabricantes y dependen de las condiciones de cada prueba. Úsalas para entender qué promete cada sistema, no para compararlos uno a uno. La compañía que te presta el servicio suele ser la misma que presta tu MWD/LWD, y esa integración también pesa en la decisión.
Lo último: hacia un RSS que se dirige solo
Tres tendencias se repiten en la literatura reciente:
- Motor y RSS en la misma herramienta. En octubre de 2024, Halliburton presentó iCruise Force, un RSS "motorizado" que combina motores de alto desempeño con la dirección rotatoria, y lo integra con su plataforma de automatización y operación remota LOGIX. La idea es llegar más lejos y perforar más rápido en formaciones difíciles.
- Más control eléctrico. Los sistemas hidráulicos tienen cierta lentitud de respuesta; la investigación reciente sobre RSS con control eléctrico inteligente reporta tiempos de respuesta por debajo de 0.5 s y menores desviaciones de trayectoria. Son resultados de investigación, no promesas comerciales.
- Automatización de trayectoria. Un trabajo presentado en la conferencia SPE/IADC de Medio Oriente (2025) describe que en 2024 se logró automatizar toda la trayectoria desde 0° de inclinación hasta la sección tangente u horizontal, con el perforador direccional pasando a un papel de supervisión.
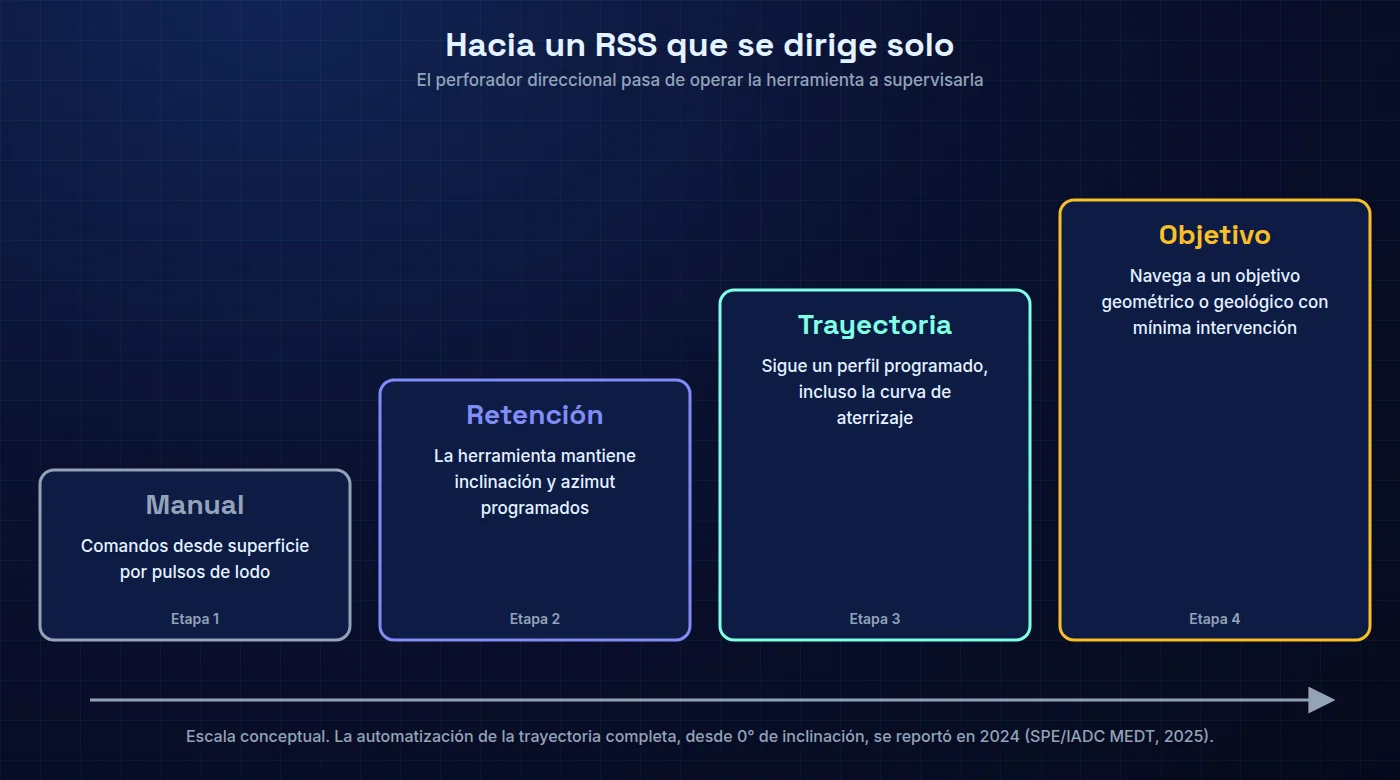
¿Y el futuro? Es probable que lo veamos como una suma de lo anterior: herramientas que reciben un objetivo (geométrico o geológico) y se dirigen solas con lazo cerrado, apoyadas en datos de LWD en tiempo real, y un direccional que supervisa varios pozos desde un centro de operaciones. No sustituye el criterio de ingeniería; cambia en qué momento se necesita.
Un pozo que cambió lo que creíamos posible: Sakhalin-1
Para ver hasta dónde llega un RSS, el proyecto Sakhalin-1 (Exxon Neftegas, frente a la costa de la isla de Sajalín, Rusia) es el caso de referencia. En 2007, el pozo Z-11 del campo Chayvo alcanzó 11,282 m de profundidad medida con el sistema AutoTrak de Baker Hughes Inteq, y se reportó como pozo récord de alcance extendido del proyecto. Años después el proyecto siguió rompiendo marcas: en agosto de 2012 el pozo Z-44 llegó a 12,376 m, y en 2015 el pozo de la plataforma Orlan alcanzó 13,500 m con un desplazamiento horizontal de 12,030 m.
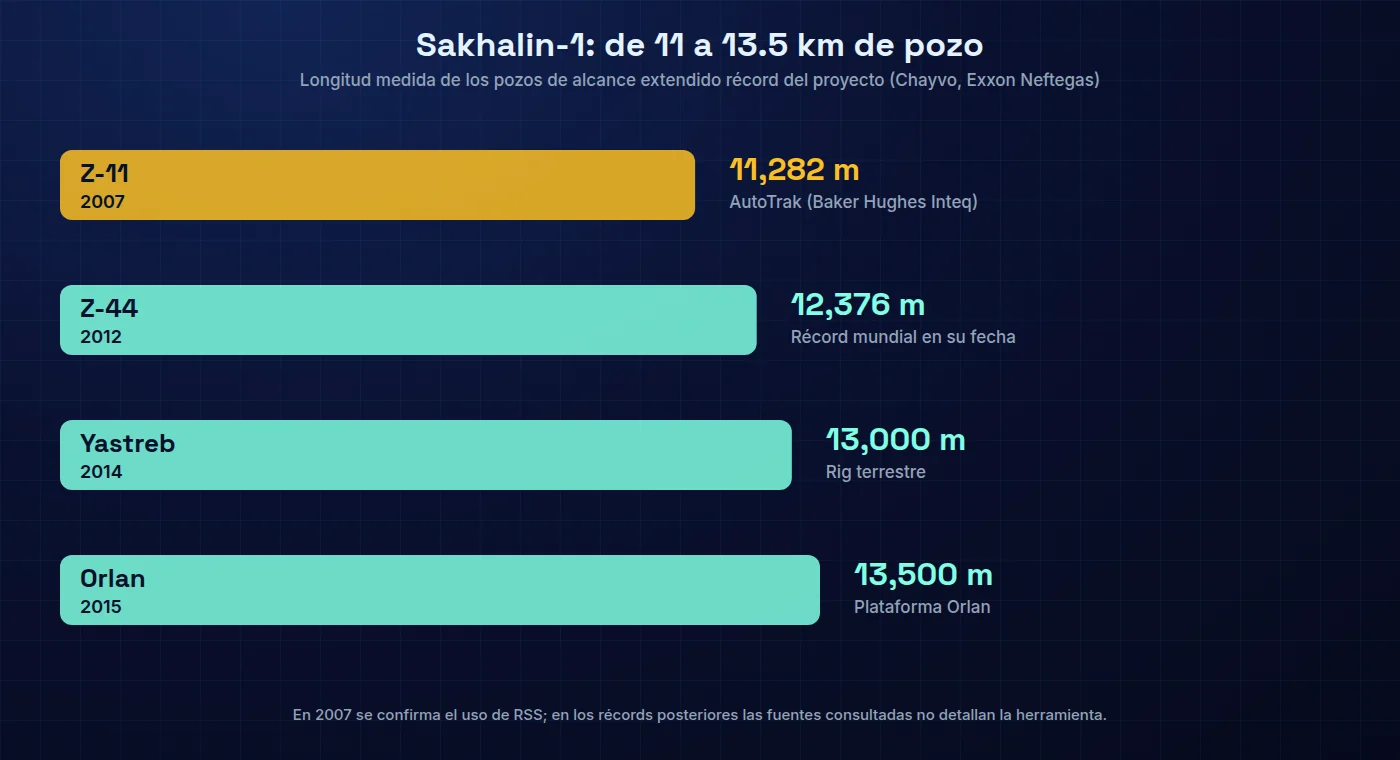
Para octubre de 2012, 15 de los 20 pozos de alcance extendido más largos del mundo se habían perforado en Sakhalin-1.
Lo más útil de este caso no es la cifra sino lo que hizo falta para llegar ahí. En la campaña 2012-2013 reportada por Drilling Contractor se trabajó con 50,000 lb de peso sobre barrena y 170 a 200 rpm en el agujero de 17½", con torque en superficie de hasta 40,000 lb-pie y de 72,000 lb-pie cerca del fondo en el agujero de 12¼". Para soportarlo se cambiaron los motores del top drive por dos de 1,340 hp cada uno y se subió el torque de apriete de las conexiones de la tubería de 56,600 a 71,400 lb-pie. El pozo no lo hizo la herramienta direccional sola: lo hizo la herramienta junto con un equipo, un diseño de sarta y una operación pensados para eso.
De los pozos posteriores al Z-11 no se detalla públicamente qué RSS se usó, así que aquí no se atribuye ninguno. El único dato de herramienta confirmado es el del Z-11.
En México, los RSS forman parte de la caja de herramientas de la perforación direccional, y el criterio para usarlos es el mismo que en cualquier otro lado: cuánto cuesta deslizar en cada tramo del pozo y cuánto se gana si ese tramo se perfora rotando.
Mejores prácticas con un RSS
Los sistemas cambian, pero las buenas prácticas son bastante constantes. Lo que se repite en las guías de los fabricantes y en las campañas de alcance extendido:
- Define con el proveedor qué se espera de la herramienta, no solo cuál. Dogleg requerido, tipo de barrena (por ejemplo, los Geo-Pilot no funcionan con barrenas de calibre corto), gasto y rpm de operación.
- Diseña el BHA para la estabilidad de la barrena, no solo para la velocidad de penetración. En Sakhalin, la optimización del BHA priorizó la estabilidad vibracional de la barrena.
- Vigila las vibraciones en tiempo real. Hay sistemas con monitor de eficiencia torsional que avisan del inicio de stick-slip para que corrijas parámetros antes de dañar la herramienta.
- Aprovecha la rotación continua para limpiar el agujero. Es una de sus ventajas, pero no te exime de monitorear ECD y de circular hasta limpiar antes de viajar.
- Planea los comandos. Cada downlink toma tiempo y parámetros: agrúpalos y evita cambiar el gasto sin avisar a la unidad direccional.
- Prueba la herramienta en superficie y confirma la respuesta en el pozo. Una herramienta que no responde al downlink cuesta un viaje.
- Integra el RSS con el LWD. La decisión de curvar es mejor cuando ves la roca. De eso hablamos en el artículo sobre registros LWD.
Los parámetros operativos concretos (gasto mínimo, rpm máximas, tiempos de downlink) los define el manual de cada herramienta y el programa del pozo. Lo que aquí encuentras son criterios generales.
Si quieres ver cómo se compara el RSS con los motores en pozos marinos de alta densidad, lo analizamos en este artículo. Y si quieres entender mejor el arreglo de fondo donde viaja el RSS, el curso de sartas y aparejos de fondo en la Academia lo explica, y para trabajar la limpieza del agujero con rotación continua está el de hidráulica y limpieza.
La lección de fondo
Un RSS no hace mejor al direccional: le quita un obstáculo. Elimina el deslizamiento, que es donde se pierde mucho tiempo y calidad de pozo, y a cambio exige más planeación, más integración con las mediciones y un buen diseño de sarta. Los récords de Sakhalin no se explican por una herramienta mágica, sino por la suma de la herramienta, el equipo, la sarta y la disciplina operativa.
La pregunta práctica para tu próximo pozo es: ¿qué tramo de este pozo me está costando más por deslizar y qué ganaría si lo rotara? Si la respuesta es "mucho", ya sabes por dónde empezar la conversación con tu proveedor.
Si has trabajado con RSS en pozos de México y quieres compartir una experiencia (qué funcionó, qué no), escríbeme. Me gusta contrastar casos de campo.